РКО: управление курсом, режимы и защита от непреднамеренных изменений
Управление курсом по РКО: режим, датчик и заданная величина
Нормативная основа — Российское Классификационное Общество, РКО: «Правила по оборудованию морских судов», часть V «Навигационное оборудование», переиздание 2026 года с изменениями 14.04.2026 №40-п и 22.06.2026 №67-п, последнее действует с 25.06.2026. Применимость проверяют по разделу 1.1. Требования Российского морского регистра судоходства, РС, рассматриваются отдельно.
Удержание курса имеет определённые условия
По 5.16.1 система автоматически удерживает заданный курс, минимизируя нагрузку на рулевой привод числом и величиной перекладок. Пункт 5.16.2 задаёт точность при скорости, обеспечивающей нормальную управляемость. Это условие нельзя сокращать до обещания одинакового удержания при любой скорости и любом состоянии судна.
В 5.16.7 предусмотрена адаптация, ручная или автоматическая, к изменению управляемости со скоростью, загрузкой и погодой. Пункт 5.16.8 затрагивает число перекладок на волнении и задаваемое ограничение угла руля с индикацией его достижения. При выборе оборудования важны данные судна и режимы, для которых оценивается работа системы.
Пользователь должен понимать действующий режим
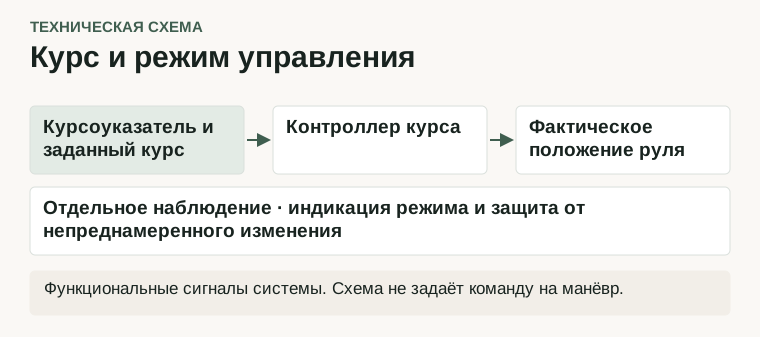
По 5.16.9 исключается непреднамеренное изменение заданного курса. Пункт 5.16.10 требует доступного перехода между автоматическим и ручным режимами, в том числе при отказе автоматики, с чёткой индикацией. В 5.16.13 предусмотрено самосогласование при переходах и независимость встроенной ручной системы от элементов автоматического управления.
Эти свойства описывают конструкцию. Эксплуатационный порядок переключения определяется документацией конкретной установки и судовыми процедурами. Практически в проекте полезно различать заданный курс, фактический курс, режим и положение руля: изменение одной величины не означает автоматического изменения остальных.
Источник курса и отказ должны быть обозначены
Пункт 5.16.14 предусматривает сигнализацию проблем питания и недопустимого отклонения от курса. При двух независимых компасах 5.16.15 требует сигнализации расхождения и ясного обозначения используемого датчика. По 5.16.16 отказы источников, применяемых для управления, сопровождаются сигнализацией, а их аварийные сигналы дублируются на пульте.
В 5.16.19 передача управления дистанционному посту выполняется с главного поста, а органы дистанционного управления имеют соответствие основным и регулируемое освещение. Для предметного рассмотрения нужны схема постов, источники курса и скорости, питание, индикация и логика отказов. Отдельно фиксируют наличие работы совместно с управлением траекторией и предусмотренные переходы. Такой набор позволяет оценивать функцию в составе судна, а не только наличие режима с названием «автопилот» на панели изделия.
Источник: официальная часть V РКО, раздел 5.16, страницы PDF 156–158.